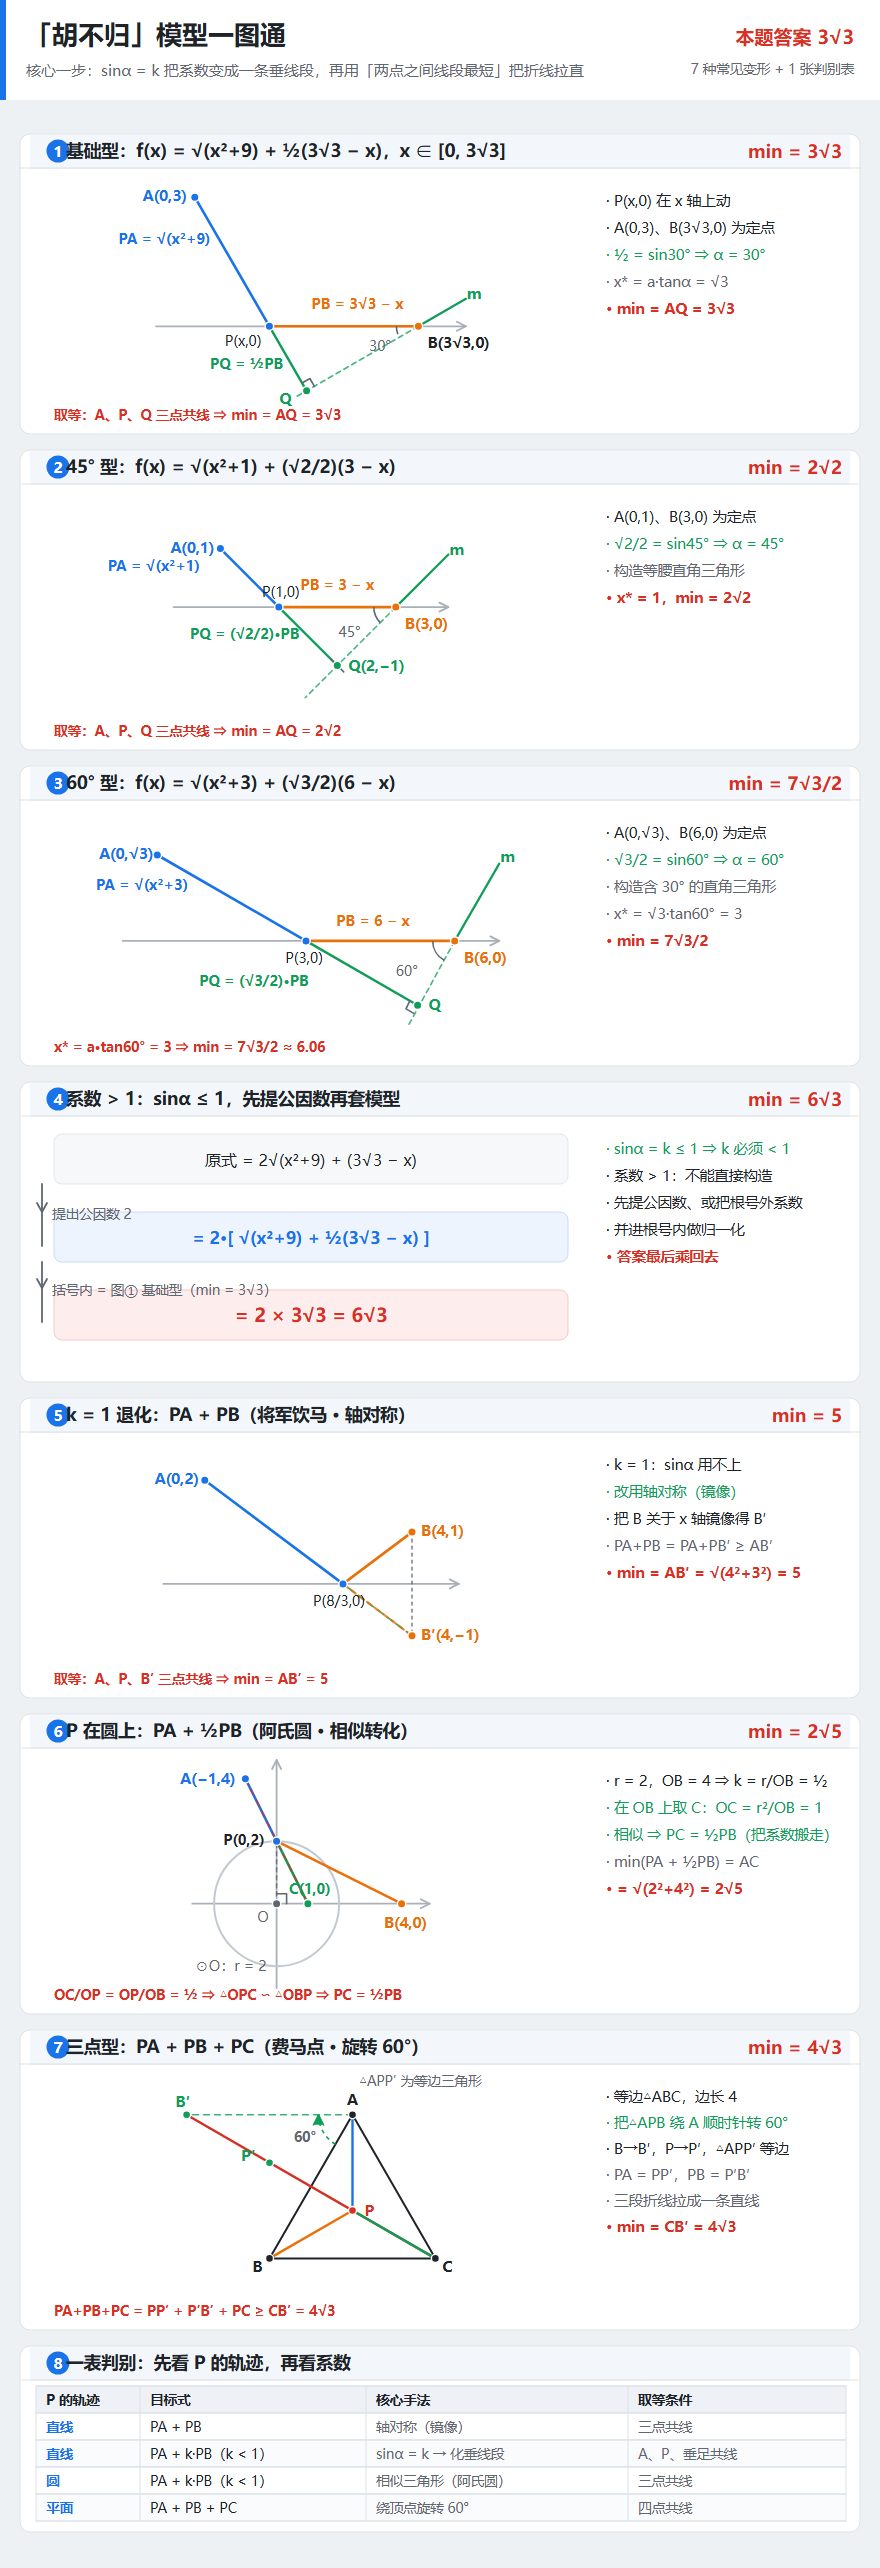
结论先行:胡不归模型 = 求 PA + k·PB(0 < k < 1)的最小值。题目怎么包装都不重要,动作只有一个:用 sinα = k 把 k·PB 换成一条垂线段 PQ,再把折线 A→P→Q 拉直,最小值就等于点 A 到那条构造直线的距离。开头那道题 √(x²+9) + (3√3−x)/2 的最小值 = 3√3,在 x = √3 处取到。
一、线索题:四步走完 🎯
题目:求 f(x) = √(x²+9) + (3√3−x)/2 的最小值(x ≥ 0)。
- 造点:√(x²+9) = √(x²+3²),看成动点 P(x,0) 到定点 A(0,3) 的距离;剩下的 (3√3−x)/2 = ½·PB,其中 B(3√3,0),而 3√3−x 正是 PB 的长度。
- 把系数变成 sin:½ = sin30°。过 B 作与 x 轴成 30° 的直线 m,P 到 m 的垂足记 Q,则 PQ = PB·sin30° = ½PB。
- 拉直:原式 = PA + PQ ≥ AQ ≥ A 到直线 m 的距离。等号成立当且仅当 A、P、Q 三点共线。
- 算距离:m 的方程为 x − √3y − 3√3 = 0,把 A(0,3) 代入左边得 −6√3,取绝对值再除以 √(1+3):6√3 ÷ 2 = 3√3。
二、通用公式(可以直接套)📏
f(x) = √(x² + a²) + k(b − x),0 < k < 1,x ∈ [0, b]

令 sinα = k(α 就是"构造角")
最优位置 x* = a·tanα
最小值     = a·cosα + b·sinα = a√(1 − k²) + b·k
注意       x* 若落到 [0, b] 之外,最小值改在端点取得
系数只出现 ½、√2/2、√3/2 时,对应的构造角分别是 30°、45°、60°——这三个是最常见的马甲。
三、七种变形(下图每一格就是一道新题)
1. 45° 型:√(x²+1) + (√2/2)(3−x)。√2/2 = sin45°,构造等腰直角三角形,x* = 1,min = 2√2。
2. 60° 型:√(x²+3) + (√3/2)(6−x)。√3/2 = sin60°,构造含 30° 角的直角三角形,x* = a·tan60° = 3,min = 7√3/2。
3. 系数大于 1 型:2√(x²+9) + (3√3 − x)。因为 sinα ≤ 1,系数大于 1 时不能直接构造,先提公因数:原式 = 2·[√(x²+9) + ½(3√3−x)],括号里就是第 1 题,所以 min = 2 × 3√3 = 6√3。同理 √(3x²+12) = √3·√(x²+4)、√(4x²+9) = 2√(x²+9/4),都要先把根号外的系数提出来做归一化。
4. k = 1 型(将军饮马):求 PA + PB 时 sin 派不上用场,改用轴对称。A(0,2)、B(4,1)、P 在 x 轴上:把 B 关于 x 轴镜像成 B′(4,−1),则 PA + PB = PA + PB′ ≥ AB′ = √(4²+3²) = 5,取等时 A、P、B′ 三点共线。
5. 圆上动点型(阿氏圆):P 不在直线上而在圆上时,三角函数换不进来,改用相似三角形。⊙O 半径 r = 2,A(−1,4),B(4,0),求 PA + ½PB 的最小值:在 OB 上取点 C 使 OC = r²/OB = 1,则 OC/OP = OP/OB = ½,且 ∠COP = ∠POB,得 △OPC ∽ △OBP,于是 PC = ½PB。所以 PA + ½PB = PA + PC ≥ AC = √(2²+4²) = 2√5。
6. 三点型(费马点):PA + PB + PC 的最小值不用 sin,用绕顶点旋转 60°。等边△ABC 边长 4:把 △APB 绕 A 顺时针转 60°,B→B′、P→P′,△APP′ 是等边三角形,于是 PA = PP′、PB = P′B′,三段折线 PP′ + P′B′ + PC 被拉成一条直线,min = CB′ = 4√3。思想和胡不归一脉相承:把散着的线段搬成一条线。
四、一表判别:先看 P 的轨迹,再看系数 🧭
  P 的轨迹   目标式              核心手法               取等条件
  ------------------------------------------------------------------
  直线       PA + PB             轴对称(镜像)         三点共线
  直线       PA + k·PB (0<k<1)   sinα = k → 化垂线段    A、P、Q 共线
  圆         PA + k·PB (0<k<1)   相似三角形(阿氏圆)   三点共线
  平面       PA + PB + PC        绕顶点旋转 60°         四点共线
五、踩坑清单 ⚠️
- 系数先换 sin:½ → 30°,√2/2 → 45°,√3/2 → 60°;不要拿尺子去量线段。
- 构造角要在正确的一侧,并且垂足(等价于 x* = a·tanα)落在题目允许的范围内;落到了外面,最小值就取在端点。
- 根号内外的系数先归一化:√(3x²+12) = √3·√(x²+4),√(4x²+9) = 2√(x²+9/4)。
- 系数大于 1 时先提公因数,算完再把系数乘回去。
- 求的是最小"长度",不是最小"坐标":出结果后一定代回原式验算一遍。
- 判别只看两件事:P 的轨迹 + 系数的形式。P 在直线上 → 胡不归(sin);P 在圆上 → 阿氏圆(相似);系数 k = 1 → 将军饮马(镜像);三点求和 → 费马点(旋转)。
一句话收尾:胡不归的"魂"就是——用 sinα = k 把系数变成一条垂线段,再把折线拉直。记住这一句,30°/45°/60°、提系数、阿氏圆、费马点,全都是它的马甲。💡
💬 评论 (0)
还没有评论,来抢沙发吧。